 Cửa hàng

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
-
2026.10.14
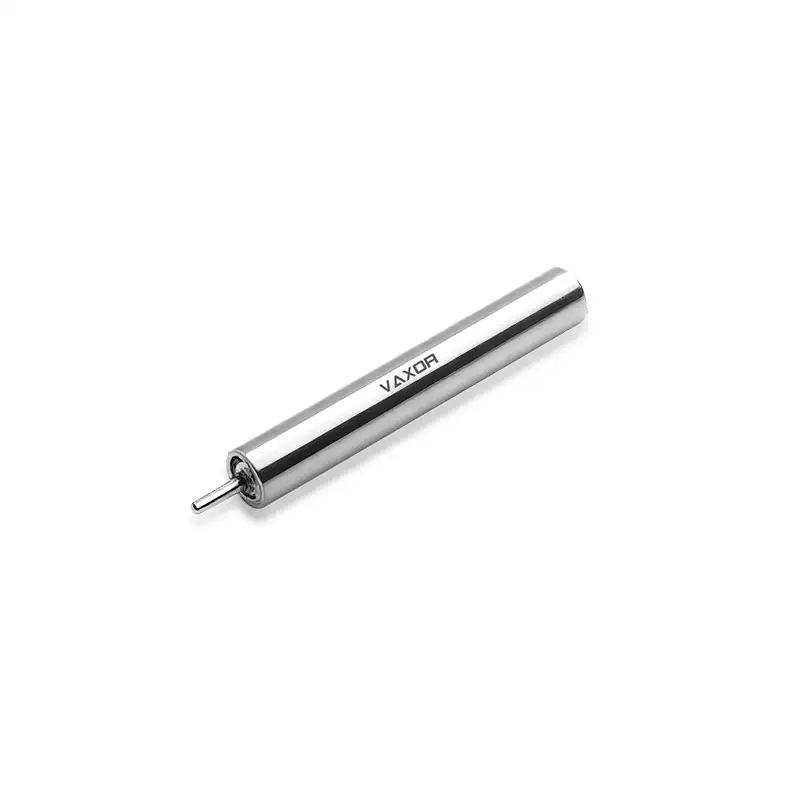
Lựa chọn Động cơ không lõi 4mm cho các thiết bị y tế nhỏ gọn
Thiết kế các thiết bị y tế nhỏ gọn thường đòi hỏi sự cân bằng khó khăn giữa không gian sẵn có và hiệu suất cơ học cần thiết.
Xem chi tiết
-
2026.10.13
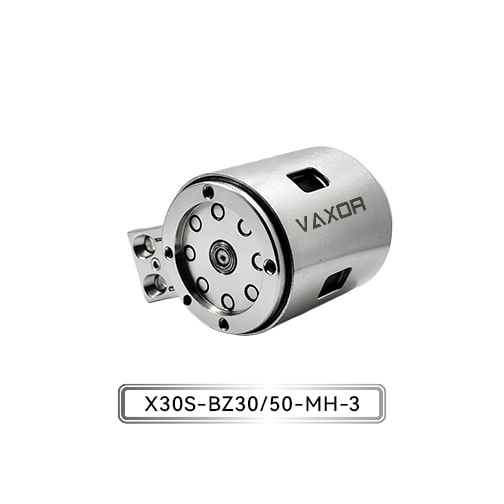
Định cỡ Bộ truyền động khớp siêu nhỏ Φ30mm cho tải trọng khuỷu tay robot hình người
Khớp khuỷu tay của robot hình người phải làm nhiều việc hơn là nâng một vật thể.
Xem chi tiết
-
2026.10.12
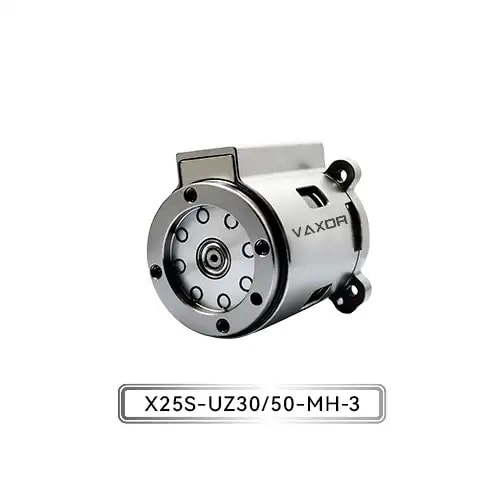
Kết hợp mô-men xoắn của bộ truyền động khớp siêu nhỏ với tải trọng của rô-bốt cộng tác
Robot cộng tác cần thực hiện các chuyển động chính xác, lặp lại trong khi hoạt động trong không gian chật hẹp và giới hạn trọng lượng.
Xem chi tiết
-
2026.10.10
15:1, 30:1 hay 50:1? Chọn tỷ số truyền động vi mô phù hợp
Việc chọn tỷ số truyền cho khớp robot không chỉ đơn giản là vấn đề tối đa hóa mô-men xoắn đầu ra.
Xem chi tiết
