 Cửa hàng

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Việc chọn tỷ số truyền cho khớp robot không chỉ đơn giản là vấn đề tối đa hóa mô-men xoắn đầu ra. Tỷ lệ này cũng ảnh hưởng đến tốc độ khớp, khả năng tăng tốc, khả năng phản hồi và cách bộ truyền động tương tác với tải trọng cơ học. Tỷ lệ hoạt động tốt đối với cơ chế định hướng lực chậm có thể không phù hợp với khớp cần định vị lại nhanh hoặc thay đổi hướng thường xuyên.
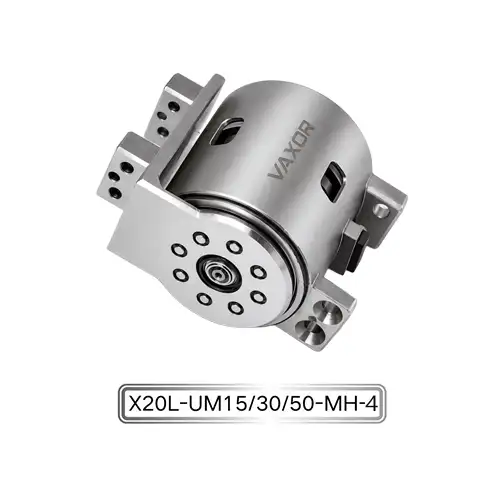
Đối với các kỹ sư đang phát triển cánh tay robot nhỏ gọn, bàn tay khéo léo và cơ chế tự động, việc sớm chọn cấu hình phù hợp có thể đơn giản hóa việc phát triển điều khiển chuyển động và giảm nhu cầu thiết kế lại cơ khí. Bộ truyền động khớp siêu nhỏ Φ20mm cung cấp các tùy chọn tỷ số truyền 15:1, 30:1 và 50:1, cho phép các kỹ sư đánh giá các kết hợp khác nhau giữa tốc độ đầu ra và mô-men xoắn trong một mô-đun khớp nhỏ gọn.
Tỷ lệ phù hợp nhất phụ thuộc vào yêu cầu ứng dụng thực tế, bao gồm thời gian di chuyển cần thiết, tải bên ngoài, chu kỳ làm việc, nguồn điện sẵn có và chiến lược điều khiển. Hiểu được các yếu tố này sẽ giúp biến quá trình lựa chọn tỷ lệ thành một quyết định kỹ thuật thực tế thay vì chỉ so sánh các con số.
Tỷ số truyền ảnh hưởng đến đầu ra chung như thế nào
Tỷ số truyền mô tả mối quan hệ giữa tốc độ quay của động cơ và công suất đầu ra của hộp số. Trong bộ truyền động giảm tốc, động cơ quay nhanh hơn trục đầu ra. Việc giảm giúp chuyển đổi đặc tính quay của động cơ thành sự kết hợp giữa tốc độ và mô-men xoắn phù hợp hơn cho cơ cấu dẫn động.
Nói chung, tỷ số giảm tốc cao hơn mang lại khả năng nhân mô-men xoắn lớn hơn đồng thời giảm tốc độ đầu ra. Tỷ lệ thấp hơn cho phép đầu ra quay nhanh hơn ở tốc độ động cơ nhất định nhưng cung cấp ít khả năng nhân mô-men xoắn hơn. Mô-men xoắn và tốc độ đầu ra thực tế cũng phụ thuộc vào hiệu suất của động cơ, hiệu suất truyền động, ma sát và điều kiện vận hành.
Đối với bộ truyền động khớp vi mô, những khác biệt này có thể ảnh hưởng đến cách cơ chế robot bắt đầu di chuyển, tăng tốc, duy trì vị trí và phản ứng với các tải thay đổi.
Bộ truyền động khớp siêu nhỏ Φ20mm, model X20S/L-UM15/30/50-MH-4, hiện có ba tỷ lệ giảm: 15:1, 30:1 và 50:1. Thay vì giả định rằng một tỷ lệ phù hợp cho mọi ứng dụng, các kỹ sư nên so sánh từng cấu hình với chuyển động khớp dự định và đặc tính tải trọng.
Ví dụ, một khớp cần di chuyển nhanh giữa các vị trí có thể ưu tiên tốc độ đầu ra và khả năng tăng tốc. Khớp phải chịu tải nặng hơn có thể chú trọng nhiều hơn đến công suất mô-men xoắn. Một cơ chế kết hợp cả hai yêu cầu có thể cần có sự thỏa hiệp giữa tốc độ, mô-men xoắn và khả năng phản hồi điều khiển.
Mục tiêu là chọn một tỷ lệ đáp ứng được yêu cầu vận hành hoàn chỉnh chứ không chỉ đơn giản là mức giảm cao nhất hiện có.
Khi tỷ số truyền 15:1 có ý nghĩa
Tỷ lệ 15:1 đáng được đánh giá khi tốc độ đầu ra và chuyển động nhanh là những ưu tiên thiết kế quan trọng. Bởi vì mức giảm thấp hơn so với các lựa chọn thay thế 30:1 và 50:1 nên nó thường cho phép tốc độ đầu ra cao hơn đối với tốc độ động cơ nhất định.
Điều này có thể hữu ích trong các khớp robot thực hiện tái định vị thường xuyên, di chuyển qua các phạm vi góc tương đối lớn hoặc cần hoàn thành chuỗi chuyển động trong một thời gian giới hạn.
Các ứng dụng tiềm năng bao gồm các cơ chế robot nhẹ, các bộ phận có khớp nối chuyển động nhanh và các khớp hoạt động với tải trọng bên ngoài tương đối khiêm tốn. Tuy nhiên, lựa chọn cuối cùng phải phụ thuộc vào hiệu suất mô-men xoắn tốc độ thực tế của bộ truyền động thay vì chỉ riêng tỷ số truyền.
Khi đánh giá cấu hình 15:1, các kỹ sư nên kiểm tra một số yếu tố:
Tốc độ đầu ra có đáp ứng được thời gian di chuyển cần thiết hay không.
Liệu mô-men xoắn sẵn có có đủ trong quá trình tăng tốc và vận hành ổn định hay không.
Liệu cơ chế có thể chịu đựng được những thay đổi về tải mà không thay đổi tốc độ quá mức hay không.
Liệu bộ điều khiển có thể đạt được cấu hình chuyển động cần thiết hay không.
Liệu cấu hình đã chọn có còn nằm trong giới hạn hoạt động của nó trong các chuyển động lặp đi lặp lại hay không.
Tỷ lệ thấp hơn không tự động đảm bảo chuyển động trong thế giới thực nhanh hơn. Nếu tải quá lớn, động cơ có thể không tăng tốc được khớp như mong đợi. Ma sát bên ngoài, quán tính và tổn thất truyền động cũng có thể hạn chế hiệu suất.
Vì lý do này, tùy chọn 15:1 phải được thử nghiệm dưới tải trọng thực tế và cấu hình chuyển động trước khi hoàn thiện cho thiết kế sản xuất.
Tại sao tỷ lệ 30:1 có thể là nền tảng hữu ích
Tỷ lệ 30:1 cung cấp tùy chọn trung gian giữa mức giảm 15:1 thấp hơn và mức giảm 50:1 cao hơn. Có thể đáng cân nhắc khi ứng dụng cần sự cân bằng giữa tốc độ đầu ra và hệ số nhân mô-men xoắn.
Nhiều cơ chế robot kết hợp các kiểu chuyển động khác nhau. Khớp có thể cần phải định vị lại nhanh chóng khi không tải nhưng cũng phải cung cấp đủ mô-men xoắn khi tương tác với vật thể. Việc lựa chọn tỷ lệ trung gian có thể là một cách để đánh giá sự cân bằng này.
Ví dụ, một cơ cấu khớp nối có thể cần phải di chuyển giữa các vị trí được lập trình trong khi vẫn duy trì hiệu suất có thể dự đoán được khi tải trọng bên ngoài của nó thay đổi. Trong trường hợp này, các kỹ sư nên so sánh tốc độ dự kiến khi có tải, thời gian tăng tốc và mô-men xoắn đầu ra yêu cầu thay vì chỉ dựa vào tỷ số truyền danh định.
Cấu hình 30:1 có thể được đánh giá dựa trên các câu hỏi sau:
Khớp có đạt được vị trí mục tiêu trong thời gian yêu cầu không?
Mô-men xoắn sẵn có có đủ cho tải trọng làm việc dự định không?
Bộ truyền động có thể phản ứng thích hợp khi tải thay đổi không?
Cấu hình có hỗ trợ tần suất chuyển động lặp lại theo yêu cầu không?
Có thể đạt được cấu hình chuyển động mà không vượt quá giới hạn vận hành của bộ truyền động không?
Những câu hỏi này giúp xác định liệu tỷ lệ trung gian có cung cấp sự cân bằng mong muốn cho ứng dụng hay không. Câu trả lời phải dựa trên dữ liệu hiệu suất được đo hoặc do nhà sản xuất cung cấp cho cấu hình đã chọn.
Khi nào cần xem xét tỷ lệ bánh răng 50: 1
Tỷ lệ 50:1 đáng được đánh giá khi nhân mô-men xoắn được ưu tiên cao hơn tốc độ đầu ra tối đa. So với tỷ số giảm thấp hơn, mức giảm cao hơn thường làm giảm tốc độ đầu ra trong khi tăng mô-men xoắn có sẵn ở đầu ra đối với một mô-men xoắn động cơ nhất định, tùy thuộc vào hiệu suất truyền động và giới hạn vận hành.
Điều này có thể liên quan đến các khớp di chuyển chống lại lực cản lớn hơn, xử lý các tải cơ học đòi hỏi khắt khe hoặc yêu cầu chuyển động có kiểm soát ở tốc độ đầu ra tương đối thấp.
Tuy nhiên, mức giảm cao hơn tự động không phải là lựa chọn tốt nhất cho ứng dụng định hướng lực. Người thiết kế cũng phải xem xét khả năng tăng tốc, hành vi đảo chiều, đặc tính truyền động và phản ứng cần thiết đối với các lệnh điều khiển.
Tỷ lệ cao có thể hạn chế tốc độ đầu ra đối với các ứng dụng cần chuyển động nhanh. Nó cũng có thể ảnh hưởng đến cách hệ thống hoạt động trong quá trình thay đổi hướng thường xuyên. Do đó, các đặc tính hiệu suất liên quan phải được đánh giá bằng cách sử dụng dữ liệu kỹ thuật của bộ truyền động và thử nghiệm đại diện.
Đối với Bộ truyền động khớp siêu nhỏ Φ20mm , tùy chọn 50:1 có thể được so sánh với các tỷ lệ khác sử dụng cùng yêu cầu về tải và chuyển động. Điều này giúp có thể xác định liệu mức giảm bổ sung có mang lại lợi ích có ý nghĩa cho cơ chế dự định hay không.
Việc so sánh nên tập trung vào tốc độ đầu ra thực tế, mô-men xoắn khi tải, thời gian đáp ứng và trạng thái nhiệt trong chu kỳ làm việc cần thiết.
So sánh các tỷ lệ sử dụng các yêu cầu vận hành giống nhau
Cách đáng tin cậy nhất để chọn tỷ số truyền là so sánh tất cả các cấu hình có sẵn với một bộ yêu cầu nhất quán. So sánh một tỷ lệ khi tải nhẹ với tỷ lệ khác khi tải nặng hơn có thể đưa ra kết luận sai lệch.
Bắt đầu bằng cách xác định tốc độ đầu ra và mô-men xoắn cần thiết. Sau đó ước tính quán tính của các bộ phận được dẫn động, thời gian tăng tốc cần thiết và tần suất chuyển động lặp lại. Những giá trị này cung cấp cơ sở thực tế để đánh giá các cấu hình khác nhau.
Bảng dưới đây tóm tắt những sự đánh đổi chung cần điều tra.
| Yếu tố lựa chọn | 15:1 | 30:1 | 50:1 |
|---|---|---|---|
| Mức giảm chung | Thấp hơn | Trung cấp | Cao hơn |
| Tiềm năng tốc độ đầu ra | Nói chung cao hơn | Trung cấp | Nói chung là thấp hơn |
| Nhân mô-men xoắn | Nói chung là thấp hơn | Trung cấp | Nói chung cao hơn |
| Ưu tiên đánh giá chính | Tốc độ và khả năng tăng tốc | Cân bằng tốc độ và mô-men xoắn | Yêu cầu về mô-men xoắn và hoạt động ở tốc độ thấp hơn |
| Xác thực khóa | Tốc độ tải và khả năng tăng tốc | Hồ sơ chuyển động tổng thể | Mô-men xoắn, phản ứng và giới hạn vận hành |
Đây là những đặc điểm chung của tỷ lệ giảm, không đo được thứ hạng hiệu suất cho bộ truyền động cụ thể này. Giá trị đầu ra thực tế phụ thuộc vào động cơ, hiệu suất truyền động, bộ điều khiển và điều kiện vận hành.
Các kỹ sư nên yêu cầu đường cong tốc độ-mô-men xoắn có liên quan và dữ liệu hiệu suất dành riêng cho cấu hình trước khi đưa ra lựa chọn cuối cùng.
Xét mô men xoắn liên tục và mômen ban đầu
Việc lựa chọn tỷ số truyền cũng phải tính đến loại tải trọng mà mối nối sẽ chịu. Cơ cấu gặp điện trở cao trong thời gian ngắn có thể có các yêu cầu khác với cơ cấu duy trì tải trong suốt chu kỳ vận hành dài.
Dòng thiết bị truyền động X20 chỉ định mô-men xoắn liên tục lên tới 450 mNm và mô-men xoắn ban đầu lên tới 800 mNm. Đây là các giá trị được nêu tối đa và không được coi là áp dụng giống hệt nhau cho mọi tỷ số truyền hoặc điều kiện vận hành mà không có xác nhận từ tài liệu kỹ thuật liên quan.
Mô-men xoắn liên tục rất quan trọng khi ước tính hiệu suất dưới tải vận hành liên tục. Mô-men xoắn ban đầu đề cập đến một điều kiện vận hành khác và định nghĩa chính xác cũng như khoảng thời gian cho phép của nó phải được xác nhận với nhà sản xuất.
Để lựa chọn thực tế, các kỹ sư nên chia tải thành ít nhất ba loại:
Tải trạng thái ổn định: Mô-men xoắn cần thiết trong quá trình hoạt động bình thường.
Tải gia tốc: Mô-men xoắn bổ sung cần thiết để thay đổi tốc độ của các bộ phận chuyển động.
Tải nhất thời: Tăng điện trở trong thời gian ngắn trong các nhiệm vụ cụ thể.
Bộ truyền động phải đáp ứng các yêu cầu thực tế của ứng dụng trong các điều kiện này. Việc chọn tỷ số dựa trên mô men xoắn cực đại là không đủ nếu cơ cấu không thể duy trì tốc độ yêu cầu hoặc hoạt động trong giới hạn nhiệt của nó.
Do đó, tỷ lệ đã chọn phải được xác nhận bằng cách sử dụng trình tự chuyển động đại diện thay vì phép đo tải trọng tĩnh đơn lẻ.
Tính toán các yêu cầu về điện áp và điều khiển
Dòng thiết bị truyền động X20 hỗ trợ các tùy chọn nguồn điện 12 V, 24 V và 48 V. Các tùy chọn này có thể phù hợp khi tích hợp khớp nối vào các hệ thống rô-bốt có cấu trúc nguồn khác nhau, nhưng điện áp khả dụng phải được xác nhận cho kiểu máy và cấu hình cụ thể đang được mua.
Nguồn điện, bộ điều khiển động cơ và hệ thống điều khiển phải được đánh giá cùng nhau. Các kỹ sư nên xác minh khả năng tương thích về điện, công suất hiện tại, yêu cầu bảo vệ và khả năng của bộ điều khiển để cung cấp cấu hình chuyển động cần thiết.
Bộ truyền động còn có bộ mã hóa từ tính tuyệt đối và giao tiếp SPI. Bộ mã hóa cung cấp phản hồi vị trí, trong khi giao diện SPI hỗ trợ giao tiếp với hệ thống điều khiển tương thích. Thời gian liên lạc chính xác, cấu trúc lệnh và định dạng dữ liệu vị trí phải được xác nhận từ tài liệu của nhà sản xuất.
Tỷ số truyền và điều khiển phản hồi không nên được coi là những quyết định độc lập. Tỷ lệ được chọn ảnh hưởng đến mối quan hệ giữa chuyển động của động cơ và đầu ra khớp, trong khi hệ thống điều khiển xác định cách bộ truyền động tuân theo các lệnh vị trí và chuyển động.
Trong quá trình thử nghiệm nguyên mẫu, hãy đo thời gian di chuyển đầu ra, phản hồi vị trí, mức tiêu thụ hiện tại và hiệu suất dưới tải đại diện. Nếu một số khớp hoạt động cùng nhau, hãy kiểm tra hệ thống điện và thông tin liên lạc theo khối lượng công việc kết hợp dự kiến.
Đánh giá không gian, trọng lượng và tích hợp cơ học
Mô-đun X20 có kích thước Φ20mm × 20mm và có phạm vi trọng lượng xác định là 37,2–41,6 g, tùy thuộc vào cấu hình. Những đặc điểm này làm cho việc lập kế hoạch lắp đặt trở thành một phần quan trọng của quá trình lựa chọn.
Trước khi chọn tỷ lệ, các kỹ sư nên xác nhận rằng mô-đun phù hợp với không gian có sẵn và cách bố trí lắp đặt của nó tương thích với cấu trúc xung quanh. Thiết kế cũng phải cung cấp đủ khoảng trống cho các đầu nối, hệ thống dây điện, ốc vít và khả năng tiếp cận bảo trì.
Trọng lượng có thể ảnh hưởng đến quán tính của cơ cấu tổng thể, đặc biệt khi bộ truyền động được lắp đặt trên một cánh tay chuyển động hoặc gần phần cuối của cấu trúc robot. Khối lượng bổ sung có thể làm tăng mô-men xoắn cần thiết để tăng tốc các khớp ngược dòng, do đó bộ truyền động phải được đánh giá như một phần của hệ thống cơ khí hoàn chỉnh.
Bộ truyền động khớp siêu nhỏ Φ20mm sử dụng kiến trúc động cơ hướng trục-thông lượng. VAXOR tuyên bố rằng kiến trúc này mang lại mật độ mô-men xoắn cao hơn 30% so với các thiết kế thông thường. Khi đánh giá tuyên bố này cho một ứng dụng cụ thể, các kỹ sư nên xác nhận cơ sở so sánh có liên quan và xác định hiệu suất của mô-đun phù hợp với các yêu cầu về không gian, khối lượng và tải của hệ thống hoàn chỉnh như thế nào.
Đánh giá bố cục CAD sau đó là thử nghiệm nguyên mẫu vật lý có thể giúp xác định sự can thiệp cơ học, các vấn đề liên kết và tải trọng không mong muốn trước khi thiết kế chuyển sang sản xuất.
Xác thực tỷ lệ đã chọn thông qua thử nghiệm nguyên mẫu
Tính toán có thể thu hẹp các lựa chọn, nhưng cần phải kiểm tra để xác định xem cấu hình đã chọn có đáp ứng được yêu cầu ứng dụng thực tế hay không.
Bắt đầu với điện áp cung cấp, bộ điều khiển, cấu trúc lắp đặt và tải cơ học dự định. Ghi lại tốc độ đầu ra, thời gian di chuyển, mức tiêu thụ hiện tại và nhiệt độ trong các chu kỳ vận hành đại diện.
Tiếp theo, kiểm tra khả năng tăng tốc, giảm tốc, thay đổi hướng lặp lại và thay đổi tải trọng bên ngoài. Đối với các cơ chế robot, việc đánh giá cách bộ truyền động thực hiện trong chuỗi chuyển động hoàn chỉnh cũng rất hữu ích thay vì kiểm tra từng chuyển động riêng lẻ.
Một quá trình xác nhận thực tế nên bao gồm:
Xác nhận rằng mô-đun và bộ điều khiển tương thích.
Đo tốc độ đầu ra được tải và thời gian di chuyển.
Kiểm tra yêu cầu mô-men xoắn trong quá trình tăng tốc và vận hành ổn định.
Giám sát dòng điện và nhiệt độ trong suốt chu kỳ làm việc.
Đánh giá phản hồi vị trí và phản hồi với các lệnh điều khiển.
Lặp lại thử nghiệm để kiểm tra tính nhất quán trong các điều kiện tương đương.
Nếu có nhiều hơn một tỷ số truyền phù hợp, hãy thử nghiệm các lựa chọn thay thế bằng cách sử dụng cùng tải trọng cơ học và biên dạng chuyển động. Điều này cung cấp cơ sở so sánh công bằng và giúp xác định cấu hình đáp ứng tốt nhất yêu cầu của dự án.
Làm việc với Đối tác Công nghệ Micro-Drive
Việc lựa chọn tỷ lệ phù hợp thường đòi hỏi sự phối hợp giữa kỹ thuật cơ khí, thiết kế động cơ và phát triển bộ điều khiển. Đối tác công nghệ ổ đĩa vi mô có thể giúp làm rõ những khác biệt về cấu hình và xác định dữ liệu kỹ thuật cần thiết để đưa ra quyết định đáng tin cậy.
Được thành lập vào năm 2024 và có trụ sở chính tại Tô Châu, Trung Quốc, VAXOR phát triển các bộ truyền động khớp vi mô và động cơ không lõi siêu vi cho robot, thiết bị y tế, dụng cụ chính xác và thiết bị thông minh. Khả năng kỹ thuật của nó bao gồm thiết kế động cơ, sản xuất chính xác, thiết kế kết cấu, điều khiển robot và sản xuất thông minh.
Lộ trình công nghệ của công ty bao gồm công nghệ động cơ hướng trục, cuộn dây PCB/FPCB, thiết kế điện từ và cơ chế giảm thiểu thu nhỏ. VAXOR cũng tập trung vào việc triển khai kỹ thuật từ xác nhận nguyên mẫu và sản xuất thử nghiệm đến phân phối hàng loạt.
Khi thảo luận về một dự án, hãy cung cấp tốc độ đầu ra cần thiết, các yêu cầu về mô-men xoắn liên tục và nhất thời, quán tính tải, chu kỳ chuyển động, điện áp nguồn, giao diện điều khiển và các ràng buộc lắp đặt. Những chi tiết này cho phép nhà cung cấp giúp xác định cấu hình liên quan và làm rõ dữ liệu hiệu suất nào phải được xác minh.
Bộ truyền động khớp siêu nhỏ Φ20mm, model X20S/L-UM15/30/50-MH-4, cung cấp ba tùy chọn tỷ số truyền, nhiều tùy chọn điện áp, bộ mã hóa từ tính tuyệt đối và giao tiếp SPI. Bằng cách so sánh các tỷ lệ với tải thực tế và xác nhận mô-đun đã chọn trong nguyên mẫu, các kỹ sư có thể đưa ra quyết định sáng suốt hơn cho thiết kế khớp robot của họ.
Danh sách kiểm tra lựa chọn cuối cùng
Trước khi hoàn thiện tỷ số truyền, hãy xác nhận những điều sau:
Tốc độ đầu ra yêu cầu: Xác định xem khớp phải hoàn thành chuyển động của nó nhanh như thế nào.
Nhu cầu mô-men xoắn: Tách biệt tải trạng thái ổn định, gia tốc và nhất thời.
Tỷ số truyền: So sánh 15:1, 30:1 và 50:1 khi sử dụng cùng yêu cầu vận hành.
Nguồn điện: Xác nhận điện áp khả dụng và khả năng tương thích với cấu hình đã chọn.
Phản hồi và liên lạc: Xác minh các yêu cầu liên lạc SPI và tích hợp bộ mã hóa.
Bố trí cơ khí: Kiểm tra không gian lắp đặt, trọng lượng, hệ thống dây điện và các bộ phận xung quanh.
Chu kỳ hoạt động: Đánh giá chuyển động lặp lại, mức tiêu thụ dòng điện và nhiệt độ.
Dữ liệu hiệu suất: Xác nhận thông số kỹ thuật dành riêng cho cấu hình trước khi phê duyệt lần cuối.
Không có tỷ số truyền chính xác chung cho mọi khớp robot. Lựa chọn tốt nhất là lựa chọn đáp ứng các yêu cầu về tốc độ, mô-men xoắn, khả năng điều khiển và vận hành của ứng dụng mà không tạo ra những tổn hại không cần thiết ở những nơi khác trong hệ thống.
Bằng cách so sánh các tùy chọn 15:1, 30:1 và 50:1 thông qua quy trình kỹ thuật nhất quán, nhà phát triển có thể chọn cấu hình dựa trên nhu cầu hiệu suất thực tế. Thiết bị truyền động khớp siêu nhỏ Φ20mm cung cấp một nền tảng hữu ích cho việc đánh giá này, đồng thời việc cộng tác với VAXOR có thể giúp làm rõ các thông số kỹ thuật và hỗ trợ lộ trình từ thử nghiệm nguyên mẫu đến tích hợp sản xuất.