 Cửa hàng

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Đối với các khớp robot nhỏ gọn, việc giảm kích thước của bộ truyền động chỉ là một phần của thách thức kỹ thuật. Động cơ, cơ chế giảm tốc, bộ mã hóa, giao diện truyền thông và các thành phần cấu trúc đều phải hoạt động trong một không gian rất hạn chế mà không làm giảm mô-men xoắn, độ chính xác định vị hoặc tốc độ phản hồi. Điều này đặc biệt quan trọng trong các robot cộng tác và các khớp mô phỏng sinh học, nơi mỗi gram và mỗi milimet đều có thể ảnh hưởng đến thiết kế cơ học tổng thể.
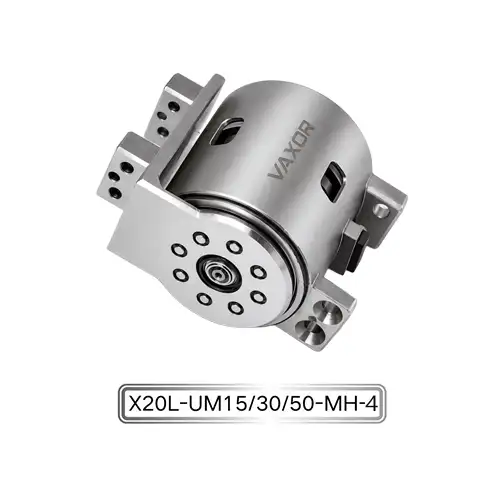
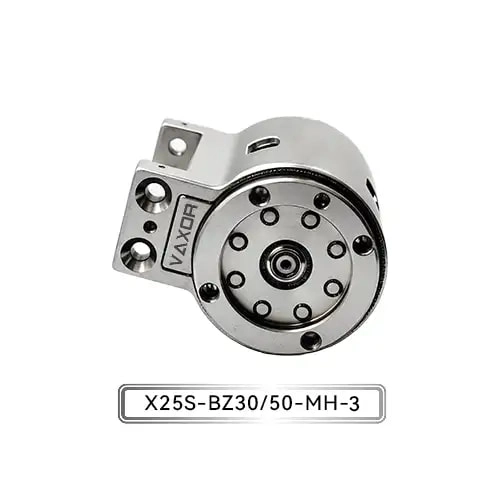
Đây là lúc sự kết hợp giữa động cơ từ thông hướng trục và bộ giảm tốc cycloidal thu nhỏ trở nên thú vị về mặt kỹ thuật. Thay vì coi động cơ và hộp số là những bộ phận riêng biệt, kiến trúc này tích hợp các bộ phận chuyển động chính vào một mô-đun khớp nhỏ gọn. Bộ truyền động khớp siêu nhỏ Φ25mm của VAXOR áp dụng phương pháp này để đạt được mô-men xoắn liên tục lên tới 1150 mNm và mô-men xoắn ban đầu lên tới 1800 mNm trong một bộ truyền động nhỏ gọn nặng 93–103 g.
Tại sao kiến trúc thông lượng dọc trục lại quan trọng trong khớp nối nhỏ gọn
Cấu trúc động cơ truyền thống có thể trở nên khó đóng gói khi khớp robot yêu cầu cả mô-men xoắn cao và diện tích tổng thể nhỏ. Động cơ từ thông hướng trục sử dụng cách sắp xếp điện từ khác, với từ thông truyền chủ yếu dọc theo hướng trục của động cơ.
Đối với bộ truyền động khớp vi mô, kiến trúc này mang đến cơ hội sử dụng không gian bên trong có sẵn hiệu quả hơn. Mục tiêu không chỉ đơn giản là làm cho động cơ nhỏ hơn. Đó là để tăng lượng mô-men xoắn hữu ích có thể được tạo ra trong một đường bao cơ học bị hạn chế.
Bộ truyền động khớp siêu nhỏ Φ25mm kết hợp công nghệ động cơ từ thông hướng trục với thiết kế điện từ được tối ưu hóa. Điều này cho phép bộ truyền động tập trung vào mật độ mô-men xoắn trong khi vẫn duy trì hình dạng nhỏ gọn cần thiết cho các ứng dụng như ngón tay robot, khớp nối robot cộng tác nhỏ gọn và cơ chế mô phỏng sinh học.
Đối với các nhà thiết kế, mật độ mô-men xoắn thường có ý nghĩa hơn kích thước động cơ. Một bộ truyền động nhỏ không thể tạo ra đủ mô-men xoắn có thể cần thêm các tầng cơ khí hoặc hệ thống truyền động lớn hơn, làm tăng cả kích thước và trọng lượng của hệ thống.
Bộ giảm tốc Cycloidal thu nhỏ bổ sung thêm những gì
Động cơ chỉ là một phần của hệ thống chuyển động. Khớp robot thường yêu cầu mô-men xoắn đầu ra cao hơn đáng kể so với mức mà động cơ có thể cung cấp trực tiếp, do đó cần phải có cơ chế giảm tốc.
Bộ giảm tốc xích lô thu nhỏ được sử dụng trong bộ truyền động này cung cấp hai tỷ số truyền khả dụng: 30:1 và 50:1. Các tỷ lệ này cho phép cấu hình cùng một nền tảng truyền động cơ bản cho các yêu cầu về mô-men xoắn và tốc độ khác nhau.
Tỷ lệ giảm thấp hơn có thể được xem xét khi ứng dụng cần tốc độ đầu ra cao hơn, trong khi tỷ lệ cao hơn có thể mang lại khả năng nhân mô-men xoắn cơ học lớn hơn. Sự lựa chọn thích hợp phụ thuộc vào tải trọng của khớp, tốc độ góc yêu cầu, đặc tính gia tốc và phạm vi hoạt động của động cơ có sẵn.
Điều này đặc biệt hữu ích trong các khớp robot vì các trục khác nhau có thể có những yêu cầu cơ học rất khác nhau. Khớp chịu trách nhiệm chuyển động tương đối nhanh có thể có mức độ ưu tiên khác với khớp cần chịu tải trọng bên ngoài cao hơn.
Bằng cách tích hợp cơ cấu giảm tốc vào bộ truyền động thay vì coi hộp số như một bộ phận bên ngoài riêng biệt, mô-đun chuyển động tổng thể có thể vẫn nhỏ gọn hơn và dễ dàng tích hợp hơn vào cấu trúc cơ khí của robot.
30:1 so với 50:1: Chọn tỷ lệ giảm
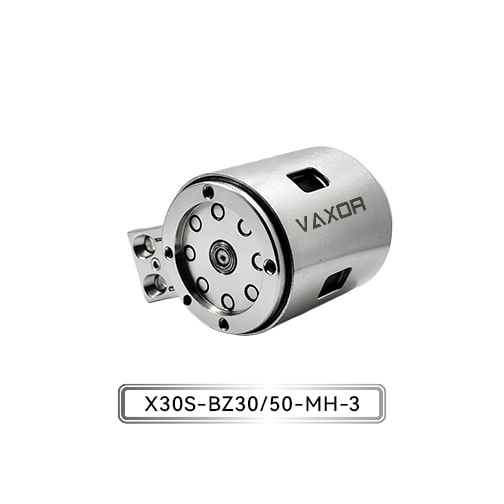
Nền tảng X25S-UZ/BZ30/50-MH-3 cung cấp các tùy chọn giảm tỷ lệ 30:1 và 50:1.
Cấu hình 30:1 có thể phù hợp khi người thiết kế cần sự cân bằng giữa mô-men xoắn đầu ra và tốc độ quay. Nó cung cấp khả năng nhân mô-men xoắn đáng kể trong khi vẫn giữ mức giảm tương đối thấp hơn.
Cấu hình 50:1 tập trung nhiều hơn vào mô-men xoắn đầu ra và chuyển động khớp được kiểm soát. Nó có thể phù hợp hơn với các cơ chế trong đó việc nhân mô-men xoắn cao hơn quan trọng hơn tốc độ đầu ra tối đa.
Quyết định không nên chỉ được đưa ra chỉ từ tỷ số truyền. Người thiết kế cũng cần xem xét chu trình làm việc của khớp, đặc tính tải, yêu cầu về gia tốc, chiến lược điều khiển động cơ và quán tính cơ học.
Đây là một lý do khiến nền tảng truyền động tích hợp có thể đơn giản hóa quá trình phát triển. Thay vì thiết kế lại khớp nối hoàn chỉnh xung quanh các tổ hợp động cơ và hộp số khác nhau, các kỹ sư có thể đánh giá các cấu hình khác nhau trong kiến trúc bộ truyền động xác định.
Mô-men xoắn liên tục 1150 mNm và mô-men xoắn ban đầu 1800 mNm
Thông số mô-men xoắn cần được giải thích tùy theo cách bộ truyền động sẽ hoạt động thực tế.
Bộ truyền động khớp siêu nhỏ Φ25mm cung cấp mô-men xoắn liên tục lên tới 1150 mNm, trong khi mô-men xoắn ban đầu của nó có thể đạt tới 1800 mNm. Hai hình này mô tả các điều kiện hoạt động khác nhau và không được coi là có thể hoán đổi cho nhau.
Mô-men xoắn liên tục đặc biệt quan trọng đối với các ứng dụng trong đó khớp phải vận hành liên tục hoặc duy trì tải trọng cơ học trong quá trình hoạt động bình thường. Do đó, đây là thông số quan trọng khi đánh giá bộ truyền động cho các khớp robot có chuyển động liên tục hoặc lặp đi lặp lại.
Trong khi đó, mô-men xoắn ban đầu có liên quan khi bộ truyền động cần tạo ra mức mô-men xoắn cao hơn trong các điều kiện chuyển động hoặc khởi động trong thời gian ngắn. Điều này có thể quan trọng trong quá trình tăng tốc, thay đổi tải hoặc các điều kiện vận hành nhất thời khác.
Đối với các nhà phát triển robot, việc xem xét cả hai giá trị sẽ mang lại bức tranh hữu ích hơn về khả năng vận hành của bộ truyền động hơn là xem xét một số mô-men xoắn cực đại duy nhất.
Bộ mã hóa từ tính tuyệt đối cho phản hồi vị trí chung
Một bộ truyền động nhỏ gọn cũng cần phản hồi chính xác. Nếu không có thông tin vị trí đáng tin cậy, bộ điều khiển robot không thể xác định hiệu quả vị trí góc thực tế của khớp.
Bộ truyền động sử dụng bộ mã hóa từ tính tuyệt đối. Không giống như động cơ cơ bản không có phản hồi vị trí tích hợp, bộ mã hóa tuyệt đối cung cấp thông tin vị trí mà hệ thống điều khiển có thể sử dụng để xác định trạng thái góc của khớp.
Thiết kế không tiếp xúc cũng phù hợp với kỹ thuật thiết bị truyền động nhỏ gọn. Cảm biến từ không yêu cầu tiếp xúc vật lý giữa các phần tử cảm biến, điều này có thể giúp hỗ trợ kiến trúc phản hồi nhỏ gọn và tích hợp.
Đối với các ứng dụng robot, việc tích hợp bộ mã hóa đặc biệt quan trọng vì bộ truyền động là một phần của hệ thống chuyển động vòng kín. Động cơ tạo ra mô-men xoắn, bộ giảm tốc chuyển đổi mô-men xoắn đó thành đầu ra chung và bộ mã hóa cung cấp phản hồi cho phép bộ điều khiển điều chỉnh chuyển động tạo ra.
Tại sao CAN FD lại phù hợp với việc tích hợp khớp robot
Hiệu suất cơ học chỉ là một phần của vấn đề tích hợp. Các khớp robot hiện đại cũng cần một giao diện giao tiếp thực tế để trao đổi dữ liệu điều khiển và phản hồi với kiến trúc điều khiển của robot.
Bộ truyền động khớp siêu nhỏ Φ25mm sử dụng giao tiếp CAN FD. CAN FD mở rộng khả năng giao tiếp CAN truyền thống bằng cách hỗ trợ tải trọng dữ liệu lớn hơn và tốc độ dữ liệu cao hơn trong các điều kiện mạng thích hợp.
Đối với một hệ thống robot chứa nhiều bộ truyền động, giao diện truyền thông ngày càng trở nên quan trọng. Các kỹ sư cần phối hợp các lệnh chung, phản hồi vị trí, thông tin trạng thái và dữ liệu điều khiển khác trên toàn hệ thống.
Do đó, CAN FD có thể đặc biệt phù hợp với các kiến trúc robot phân tán trong đó một số bộ truyền động nhỏ gọn giao tiếp trong cùng một mạng điều khiển.
93–103 g Trọng lượng và tác động đến thiết kế robot
Với trọng lượng 93–103 g, bộ truyền động được thiết kế cho các ứng dụng trong đó khối lượng của bộ truyền động cần được kiểm soát cùng với đầu ra mô-men xoắn.
Trọng lượng trở nên đặc biệt quan trọng trong các hệ thống robot có khớp nối. Một bộ truyền động được gắn ở xa cơ thể chính của robot có thể góp phần tạo ra tải trọng mà các khớp phía thượng nguồn cần di chuyển. Do đó, khối lượng bộ truyền động bổ sung có thể ảnh hưởng đến các yêu cầu cơ học của các khớp khác.
Điều này làm cho mối quan hệ giữa trọng lượng của bộ truyền động và mô-men xoắn đầu ra trở thành một yếu tố quan trọng cần cân nhắc trong thiết kế.
Một bộ truyền động nhỏ gọn cung cấp mô-men xoắn liên tục lên tới 1150 mNm ở phạm vi trọng lượng 93–103 g cung cấp cho các kỹ sư một điểm hiệu suất đến khối lượng xác định để đánh giá kiến trúc cơ khí của họ.
Các ứng dụng trong Robot hợp tác và mô phỏng sinh học
Sự kết hợp giữa kích thước nhỏ gọn, khả năng giảm tích hợp, phản hồi bộ mã hóa và khả năng giao tiếp làm cho bộ truyền động phù hợp với một số loại cơ chế robot.
Robot cộng tác có thể được hưởng lợi từ các mô-đun khớp nhỏ gọn vì cấu trúc cơ khí của chúng thường cần cân bằng khả năng tải trọng với hệ số dạng tương đối nhỏ gọn. Bộ truyền động tích hợp cũng có thể giảm số lượng các bộ phận bên ngoài cần được bố trí bên trong cấu trúc khớp.
Robot phỏng sinh học còn có một ứng dụng đòi hỏi khắt khe khác. Các khớp của con người và động vật kết hợp các cấu trúc nhỏ gọn với chuyển động được kiểm soát trong nhiều điều kiện hoạt động. Việc tái tạo hành vi cơ học tương tự đòi hỏi các bộ truyền động có thể vừa với không gian hạn chế trong khi vẫn cung cấp mô-men xoắn hữu ích và khả năng điều khiển đáp ứng.
Các ứng dụng tiềm năng khác bao gồm bàn tay robot nhỏ gọn, cơ chế thông minh, thiết bị chính xác và khớp robot chuyên dụng, nơi ưu tiên điều khiển chuyển động tích hợp.
Từ công nghệ động cơ đến nền tảng ổ đĩa vi mô hoàn chỉnh
Kiến trúc đằng sau bộ truyền động phản ánh cách tiếp cận rộng hơn đối với kỹ thuật truyền động vi mô. VAXOR tập trung vào việc kết hợp thiết kế động cơ, sản xuất chính xác, điều khiển robot, thiết kế kết cấu và sản xuất thông minh thay vì phát triển động cơ như một bộ phận biệt lập.
Lộ trình công nghệ của công ty bao gồm động cơ từ thông hướng trục, cuộn dây PCB và FPCB, thiết kế điện từ được tối ưu hóa và cơ chế giảm thiểu thu nhỏ. Những công nghệ này nhằm mục đích phát triển các giải pháp chuyển động nhỏ gọn với mật độ mô-men xoắn cao, phản ứng nhanh và hiệu suất sản xuất ổn định.
Phương pháp kỹ thuật này đặc biệt phù hợp khi thiết bị truyền động chuyển từ phát triển nguyên mẫu sang sản xuất lặp lại. Ban đầu, một công ty robot có thể đánh giá bộ truyền động chung như một bộ phận độc lập, nhưng việc triển khai thành công đòi hỏi phải xem xét tích hợp cơ học, giao tiếp điều khiển, tính nhất quán trong sản xuất và khả năng tương thích ở cấp độ hệ thống.
Chọn Bộ truyền động Φ25mm cho khớp robot
Trước khi chọn bộ truyền động, các kỹ sư nên đánh giá nhiều thông số cùng nhau thay vì chỉ tập trung vào thông số mô-men xoắn cực đại.
Trước tiên, hãy xác định xem mức giảm 30:1 hay 50:1 phù hợp hơn với tốc độ và mô-men xoắn đầu ra cần thiết. Tiếp theo, kiểm tra xem phạm vi hoạt động 12–18 V có phù hợp với cấu trúc nguồn của robot hay không.
Sau đó, yêu cầu mô-men xoắn liên tục phải được so sánh với tải trọng làm việc thực tế của khớp và chu kỳ làm việc, trong khi số liệu mô-men xoắn ban đầu phải được xem xét liên quan đến gia tốc và tải trọng nhất thời.
Loại bộ mã hóa và giao diện truyền thông cũng rất quan trọng. Bộ mã hóa từ tính tuyệt đối có thể hỗ trợ điều khiển khớp vòng kín, trong khi CAN FD cung cấp phương pháp giao tiếp xác định để tích hợp vào mạng điều khiển robot.
Cuối cùng, trọng lượng 93–103 g phải được đánh giá trong bối cảnh cấu trúc robot hoàn chỉnh. Bộ truyền động chung không bao giờ là một bộ phận biệt lập; khối lượng, kích thước, mô-men xoắn, phản hồi và các đặc tính truyền thông của nó đều ảnh hưởng đến thiết kế cơ và điện xung quanh.
Xây dựng hệ thống chuyển động robot nhỏ gọn
Sự kết hợp giữa động cơ từ thông hướng trục và bộ giảm tốc cycloidal thu nhỏ cuối cùng là về sự tích hợp hệ thống. Động cơ cung cấp truyền động điện từ, bộ giảm tốc tăng mô-men đầu ra có thể sử dụng, bộ mã hóa cung cấp phản hồi vị trí và CAN FD kết nối bộ truyền động với hệ thống điều khiển rộng hơn.
Đối với cấu hình X25S-UZ/BZ30/50-MH-3, các thành phần này được kết hợp với nhau trong một nền tảng nhỏ gọn cung cấp khả năng vận hành 12–18 V, tỷ lệ giảm 30:1 hoặc 50:1, mô-men xoắn liên tục lên tới 1150 mNm, mô-men xoắn ban đầu lên tới 1800 mNm và phạm vi trọng lượng 93–103 g.
Đối với các kỹ sư đang phát triển rô-bốt hợp tác, cơ chế mô phỏng sinh học và các hệ thống rô-bốt nhỏ gọn khác, Bộ truyền động khớp siêu nhỏ Φ25mm cung cấp một ví dụ thực tế về cách tích hợp kiến trúc động cơ, giảm tốc cơ học, cảm biến và giao tiếp vào một mô-đun chuyển động. Khi các cấu trúc robot tiếp tục trở nên nhỏ hơn và phân tán hơn, loại kiến trúc truyền động vi mô tích hợp này có thể đơn giản hóa quá trình từ lựa chọn bộ truyền động đến thiết kế khớp hoàn chỉnh.