 Cửa hàng

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Trong các hệ thống robot nhỏ gọn, bộ truyền động có thể cần giữ một vị trí, di chuyển chống lại lực cản, tăng tốc khớp và phản ứng với những thay đổi đột ngột về tải trong không gian lắp đặt rất hạn chế. Những điều kiện vận hành này đặt ra những yêu cầu khác nhau đối với hệ thống truyền động. Một bộ truyền động có thể cung cấp đủ lực cho một chuyển động ngắn có thể không nhất thiết phù hợp để duy trì cùng một tải liên tục.
Đây là lý do tại sao việc hiểu sự khác biệt giữa mô-men xoắn liên tục và mô-men xoắn ban đầu lại quan trọng khi lựa chọn bộ truyền động vi mô. Cả hai thông số kỹ thuật đều mô tả khả năng mô-men xoắn của bộ truyền động, nhưng chúng liên quan đến các điều kiện vận hành khác nhau. Chỉ nhìn vào con số mô-men xoắn cao nhất có thể dẫn đến lựa chọn không phù hợp, đặc biệt trong các ứng dụng mà bộ truyền động phải hoạt động liên tục hoặc duy trì tải trong thời gian dài.
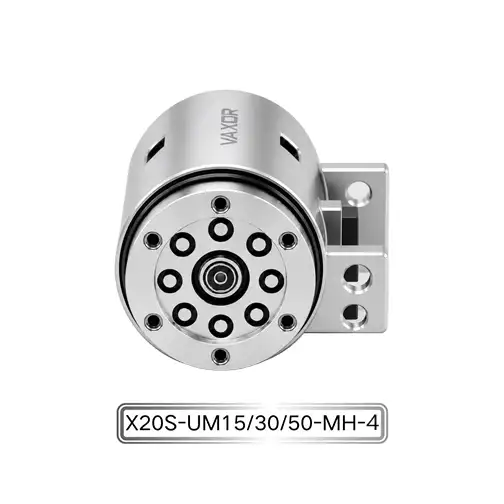
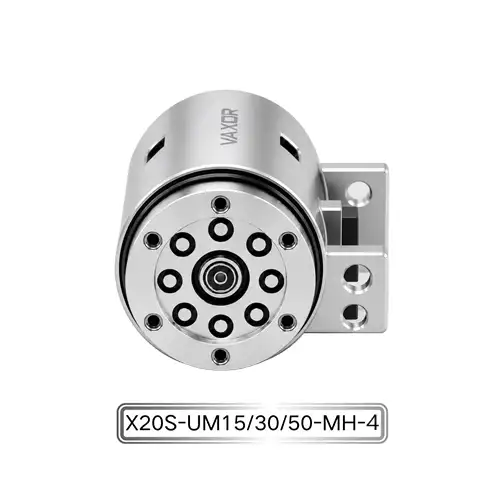
Đối với các nhà thiết kế làm việc với các khớp robot nhỏ gọn, Bộ truyền động khớp siêu nhỏ Φ20mm cung cấp một ví dụ hữu ích về cách xem xét hai thông số kỹ thuật này cùng nhau. Nền tảng X20 của nó cung cấp mô-men xoắn liên tục lên tới 450 mNm và mô-men xoắn ban đầu lên tới 800 mNm trong hệ số dạng Φ20mm × 20 mm.
Mô-men xoắn liên tục là gì?
Mô-men xoắn liên tục đề cập đến mô-men xoắn mà bộ truyền động có thể cung cấp trong quá trình hoạt động liên tục trong các điều kiện xác định. Nó đặc biệt có liên quan khi động cơ phải duy trì tải hoặc thực hiện các chuyển động liên tục mà không vượt quá nhiệt độ vận hành cho phép hoặc các giới hạn cơ và điện khác.
Trong khớp robot, có thể cần mô-men xoắn liên tục khi một cánh tay giữ một vật, duy trì một tư thế cụ thể hoặc di chuyển chậm trong khi hỗ trợ tải trọng bên ngoài ổn định. Ví dụ, dụng cụ kẹp robot có thể cần duy trì độ bám của nó trong suốt quá trình lắp ráp. Bộ truyền động phải cung cấp đủ mô-men xoắn cho nhiệm vụ được yêu cầu trong khi vẫn nằm trong phạm vi hoạt động cho phép.
Mô-men xoắn liên tục bị ảnh hưởng bởi một số yếu tố:
Điều kiện nhiệt: Nhiệt độ cuộn dây động cơ, truyền nhiệt qua vỏ bộ truyền động và môi trường xung quanh đều ảnh hưởng đến hoạt động bền vững.
Nguồn điện: Điện áp và dòng điện sẵn có, cùng với cấu hình bộ điều khiển động cơ, xác định các điều kiện điện mà theo đó mô-men xoắn có thể được tạo ra.
Truyền động cơ học: Giảm tốc độ bánh răng, ma sát, điều kiện ổ trục và hiệu suất truyền động ảnh hưởng đến mô-men xoắn được truyền ở đầu ra.
Chu kỳ vận hành: Khoảng thời gian chuyển động, thời gian giữ, khoảng thời gian nghỉ và tần suất hoạt động lặp lại ảnh hưởng đến tải nhiệt của bộ truyền động.
Do đó, thông số mô men xoắn liên tục phải được đánh giá cùng với các điều kiện thử nghiệm do nhà sản xuất quy định. Mô-men xoắn hữu dụng thực tế trong một robot hoàn thiện có thể khác nhau tùy thuộc vào việc lắp đặt, làm mát, cài đặt điều khiển và tải bên ngoài.
Mô-men xoắn ban đầu có nghĩa là gì?
Mô-men xoắn ban đầu mô tả giá trị mô-men xoắn liên quan đến việc bắt đầu vận hành bộ truyền động hoặc điều kiện vận hành ban đầu, theo thông số kỹ thuật và phương pháp thử nghiệm của nhà sản xuất. Nó không nên tự động được coi là khả năng hoạt động liên tục.
Khi khớp robot bắt đầu chuyển động từ trạng thái nghỉ, nó có thể gặp phải ma sát tĩnh, tải trọng bên ngoài hoặc lực cản từ cơ cấu được kết nối. Bộ truyền động có thể cần tạo thêm mô-men xoắn để bắt đầu chuyển động. Các nhu cầu tương tự có thể xảy ra trong quá trình thay đổi hướng, điều chỉnh vị trí hoặc các sự kiện vận hành trong thời gian ngắn khác.
Tuy nhiên, ý nghĩa chính xác của mô men xoắn ban đầu phụ thuộc vào cách nhà sản xuất định nghĩa và đo lường nó. Điều quan trọng là phải phân biệt thông số kỹ thuật này với mô-men xoắn cực đại, mô-men xoắn dừng và mô-men xoắn không liên tục tối đa. Những điều khoản này không thể thay thế cho nhau.
Để lựa chọn kỹ thuật, số liệu mô-men xoắn ban đầu phải được xem xét cùng với các điều kiện thử nghiệm, thời gian cho phép, giới hạn dòng điện và chu kỳ làm việc của nó. Nếu những chi tiết này không có sẵn thì giá trị này phải được coi là thông số kỹ thuật tham chiếu chứ không phải là dấu hiệu cho thấy bộ truyền động có thể cung cấp mô-men xoắn đó một cách an toàn trong bất kỳ khoảng thời gian đã chọn nào.
Mô-men xoắn liên tục và mô-men xoắn ban đầu: Sự khác biệt chính
Mặc dù cả hai thông số kỹ thuật đều mô tả công suất mô-men xoắn nhưng chúng trả lời các câu hỏi khác nhau trong quá trình lựa chọn bộ truyền động.
| Yếu tố đánh giá | mô-men xoắn liên tục | mô-men xoắn ban đầu |
|---|---|---|
| Mục đích chính | Khả năng vận hành bền vững | Mô-men xoắn liên quan đến điều kiện vận hành ban đầu |
| Mức độ liên quan điển hình | Giữ tải và hoạt động lặp đi lặp lại | Bắt đầu chuyển động hoặc vượt qua lực cản ban đầu |
| Xem xét nhiệt | Đặc biệt quan trọng trong quá trình hoạt động kéo dài | Phụ thuộc vào thời gian và điều kiện của sự kiện ban đầu |
| Tiêu điểm lựa chọn | Yêu cầu hoạt động lâu dài | Nhu cầu mô-men xoắn trong thời gian ngắn và giới hạn do nhà sản xuất xác định |
| Xác minh khóa | Điều kiện hoạt động và nhiệt độ liên tục | Phương pháp đo, thời lượng, giới hạn dòng điện và chu kỳ nhiệm vụ |
Sự khác biệt thực tế là mô-men xoắn liên tục giúp xác định xem bộ truyền động có thể hỗ trợ khối lượng công việc vận hành bình thường hay không, trong khi mô-men xoắn ban đầu giúp đánh giá liệu nó có thể đáp ứng nhu cầu mô-men xoắn ban đầu được chỉ định hay không.
Không có giá trị nào nên được xem xét độc lập. Thiết kế phụ thuộc vào giá trị mô-men xoắn ban đầu cao để vận hành thường xuyên hoặc kéo dài có thể đặt ra yêu cầu quá mức đối với động cơ, bộ điều khiển, nguồn điện hoặc hộp số cơ khí.
Tìm hiểu thông số mô-men xoắn của Bộ truyền động khớp siêu nhỏ X20
Dòng X20 của VAXOR được thiết kế cho các hệ thống robot yêu cầu công suất mô-men xoắn đáng kể trong không gian lắp đặt nhỏ gọn. Với kích thước chỉ Φ20mm × 20 mm, mô-đun này kết hợp kiến trúc động cơ từ thông hướng trục nhỏ gọn với cơ chế giảm tốc thu nhỏ.
Thông số kỹ thuật được công bố của nó cung cấp điểm khởi đầu thực tế để đánh giá các yêu cầu mô-men xoắn ban đầu và liên tục.
| tham số | Đặc điểm kỹ thuật |
|---|---|
| Người mẫu | X20S/L-UM15/30/50-MH-4 |
| Kích thước | Φ20mm × 20mm |
| Điện áp | 12/24/48V |
| Tỷ số truyền | 15/30/50 |
| mô-men xoắn liên tục | Lên tới 450 mNm |
| mô-men xoắn ban đầu | Lên tới 800 mNm |
| Bộ mã hóa | Bộ mã hóa từ tính tuyệt đối |
| Giao tiếp | SPI |
| Cân nặng | 37,2–41,6 g |
Định mức mô-men xoắn liên tục lên tới 450 mNm có liên quan khi đánh giá nhu cầu cơ học bền vững của khớp robot. Người thiết kế nên so sánh giá trị này với mô-men xoắn cần thiết trong quá trình hoạt động bình thường, bao gồm ảnh hưởng của trọng lực, ma sát, gia tốc và tải trọng kết nối.
Định mức mô-men xoắn ban đầu lên tới 800 mNm cung cấp một tham chiếu riêng để đánh giá khả năng mô-men xoắn ban đầu của bộ truyền động. Nó không nên được hiểu là mức đánh giá liên tục hoặc là mô-men xoắn cực đại được đảm bảo sẵn có trong mọi điều kiện vận hành. Khoảng thời gian áp dụng, yêu cầu hiện tại và điều kiện đo phải được xác nhận với nhà sản xuất trước khi sử dụng con số này làm giới hạn thiết kế.
Bộ truyền động khớp siêu nhỏ Φ20mm cũng cung cấp các tùy chọn tỷ số truyền 15:1, 30:1 và 50:1. Những cấu hình này cung cấp cho các nhà thiết kế hệ thống những lựa chọn truyền dẫn khác nhau, nhưng các đặc tính đầu ra thu được phải được đánh giá cho từng cấu hình cụ thể. Tỷ lệ giảm cao hơn có thể thay đổi mối quan hệ giữa tốc độ động cơ và mô-men xoắn đầu ra, đồng thời ảnh hưởng đến phản ứng chuyển động và hoạt động cơ học.
Cách kết hợp xếp hạng mô-men xoắn với điều kiện vận hành thực tế
Việc lựa chọn bộ truyền động chỉ dựa trên số liệu mô-men xoắn cực đại không phải là một phương pháp kỹ thuật đáng tin cậy. Một cách tiếp cận tốt hơn là xác định tải trọng và kiểu chuyển động mà khớp sẽ trải qua trong suốt chu kỳ hoạt động của nó.
1. Tính mômen giữ cần thiết
Đối với các khớp chịu tải trọng bên ngoài, hãy bắt đầu bằng cách ước tính mô-men xoắn cần thiết để duy trì vị trí yêu cầu. Xem xét khối lượng tải, khoảng cách từ trục quay, hướng khớp và bất kỳ lực cản cơ học bổ sung nào.
Ví dụ, một cánh tay robot giữ một vật thể cách xa khớp vai của nó sẽ chịu một mômen hấp dẫn thay đổi theo vị trí của cánh tay. Bộ truyền động phải được lựa chọn theo sự sắp xếp cơ học thực tế chứ không phải chỉ theo khối lượng của vật thể.
2. Đánh giá mô-men xoắn cần thiết trong quá trình chuyển động
Chuyển động đưa ra các yêu cầu bổ sung về mô-men xoắn. Tăng tốc, giảm tốc, ma sát và những thay đổi trong phân bổ tải đều có thể ảnh hưởng đến mô-men xoắn cần thiết ở trục đầu ra.
Người thiết kế nên xác định chuyển động đòi hỏi khắt khe nhất trong trình tự vận hành và xác định xem bộ truyền động có thể xử lý yêu cầu đó trong các điều kiện vận hành được chỉ định hay không.
3. Tách biệt nhu cầu duy trì và ngắn hạn
Không phải mọi nhu cầu mô-men xoắn đều cần được duy trì liên tục. Khớp có thể yêu cầu mô-men xoắn tương đối cao khi bắt đầu chuyển động nhưng mô-men xoắn sẽ ít hơn nhiều khi nó đạt đến trạng thái vận hành ổn định.
Việc tách biệt các điều kiện này giúp các kỹ sư xác định liệu định mức mô-men xoắn liên tục có đủ cho hoạt động bình thường hay không và liệu thông số mô-men xoắn ban đầu có phù hợp với yêu cầu khởi động hay không.
4. Xem xét toàn bộ chu trình hoạt động
Một chuyển động đơn lẻ không đại diện cho toàn bộ khối lượng công việc của robot. Việc khởi động, dừng, giữ nguyên và thay đổi hướng lặp đi lặp lại có thể tạo ra tải nhiệt và điện khác với một thử nghiệm riêng biệt.
Do đó, chu kỳ làm việc cần được xem xét khi đánh giá sự phù hợp của bộ truyền động. Khi nhà sản xuất cung cấp các giới hạn vận hành không liên tục thì chúng phải được sử dụng để xác minh trình tự chuyển động theo kế hoạch.
Vai trò của điện áp, phản hồi của bộ mã hóa và điều khiển
Khả năng mô-men xoắn chỉ là một phần của việc lựa chọn bộ truyền động. Khả năng tương thích điện và tích hợp phản hồi cũng ảnh hưởng đến hiệu quả hoạt động của khớp trong một hệ thống robot hoàn chỉnh.
Dòng X20 hỗ trợ các cấu hình 12V, 24V và 48V. Nên chọn phiên bản phù hợp theo cấu trúc nguồn, khả năng tương thích của trình điều khiển, cách sắp xếp hệ thống dây điện và các yêu cầu về điện của robot. Chỉ riêng việc lựa chọn điện áp không xác định được mô-men xoắn khả dụng; giới hạn dòng điện, đặc tính động cơ và điều kiện điều khiển cũng phải được xem xét.
Bộ mã hóa từ tính tuyệt đối cung cấp phản hồi vị trí cho khớp. Phản hồi này giúp hệ thống điều khiển giám sát vị trí của bộ truyền động và phối hợp chuyển động với các khớp khác. Điều quan trọng là phải hiểu rằng bộ mã hóa đo vị trí thay vì đo trực tiếp mô-men xoắn đầu ra. Giám sát hoặc ước tính mô-men xoắn yêu cầu cảm biến bổ sung hoặc phương pháp ước tính và điều khiển thích hợp.
Bộ truyền động sử dụng giao tiếp SPI, có thể được tích hợp vào kiến trúc điều khiển tương thích. Khi tích hợp nhiều khớp nối, các kỹ sư nên kiểm tra các yêu cầu về giao diện, kết nối tín hiệu, thời gian liên lạc và cách bố trí dây của bộ điều khiển.
Những cân nhắc này đặc biệt quan trọng trong các hệ thống robot nhỏ gọn, trong đó một số bộ truyền động có thể hoạt động gần nhau và chia sẻ không gian hạn chế cho các kết nối nguồn và tín hiệu.
Tại sao cần xác minh các giới hạn nhiệt và cơ học
Đánh giá mô-men xoắn cao không loại bỏ nhu cầu đánh giá sự sinh nhiệt và tải cơ học. Trong quá trình vận hành, tổn thất điện trong động cơ và tổn thất cơ học trong bộ truyền động góp phần sinh nhiệt. Nếu nhiệt không thể được truyền đi một cách hiệu quả, bộ truyền động có thể đạt đến giới hạn nhiệt độ cho phép.
Điều kiện lắp đặt có thể ảnh hưởng đến quá trình này. Mối nối được lắp bên trong một cấu trúc kín có thể có đặc tính tản nhiệt khác với mối nối được lắp đặt trong một tổ hợp cơ khí hở. Các bộ phận gần đó, vật liệu vỏ, luồng không khí và thời gian hoạt động cũng có thể ảnh hưởng đến hoạt động nhiệt.
Những cân nhắc về mặt cơ học cũng quan trọng không kém. Trục đầu ra, kết cấu lắp đặt, vòng bi và các liên kết được kết nối phải chịu được lực tạo ra trong điều kiện vận hành bình thường và ban đầu. Hoạt động lặp lại gần giới hạn quy định phải được đánh giá thông qua thử nghiệm thích hợp thay vì giả định là có thể chấp nhận được dựa trên một mômen xoắn đơn lẻ.
Vì lý do này, việc xác nhận bộ truyền động phải bao gồm tải đại diện, chu kỳ chuyển động thực tế, giám sát nhiệt độ và kiểm tra cụm cơ khí hoàn chỉnh.
Chọn thiết bị truyền động vi mô dựa trên hồ sơ hoạt động hoàn chỉnh
Bộ truyền động phù hợp không nhất thiết phải là bộ có mô-men xoắn được nêu cao nhất. Nó là thứ có thể đáp ứng các yêu cầu về thời gian ngắn và bền vững của ứng dụng trong khi vẫn duy trì trong giới hạn về điện, nhiệt và cơ học.
Với kích thước Φ20mm × 20mm, cấu trúc động cơ hướng trục, mô-men xoắn liên tục lên tới 450 mNm và mô-men xoắn ban đầu lên tới 800 mNm, Bộ truyền động khớp siêu nhỏ Φ20mm được thiết kế cho các khớp robot nhỏ gọn trong đó không gian lắp đặt và khả năng mô-men xoắn phải được xem xét cùng nhau.
Được thành lập vào năm 2024 và có trụ sở chính tại Tô Châu, Trung Quốc, VAXOR phát triển các bộ truyền động khớp vi mô và động cơ không lõi siêu vi cho robot, thiết bị y tế, dụng cụ chính xác và thiết bị thông minh. Đội ngũ đa ngành của nó tập hợp kiến thức chuyên môn về thiết kế động cơ, sản xuất chính xác, thiết kế kết cấu và điều khiển robot, với năng lực kỹ thuật bao gồm xác nhận nguyên mẫu, sản xuất thử nghiệm và giao hàng theo lô.
Bằng cách tích hợp công nghệ động cơ hướng trục-thông lượng, cuộn dây PCB/FPCB, thiết kế điện từ được tối ưu hóa và cơ chế giảm thiểu thu nhỏ vào lộ trình công nghệ của mình, VAXOR tập trung phát triển các giải pháp chuyển động nhỏ gọn cho các ứng dụng truyền động vi mô có yêu cầu khắt khe.
Đối với các kỹ sư đánh giá Thiết bị truyền động khớp siêu nhỏ Φ20mm , điều quan trọng là thiết lập cấu hình vận hành thực tế trước khi chọn cấu hình. Mô-men xoắn liên tục phải phù hợp với tải trọng duy trì, trong khi mô-men xoắn ban đầu phải được kiểm tra theo các điều kiện vận hành đã xác định của nhà sản xuất. Cách tiếp cận này cung cấp cơ sở đáng tin cậy hơn cho việc lựa chọn bộ truyền động, tích hợp hệ thống và hiệu suất lâu dài của khớp robot.