 Cửa hàng

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
Đối với một robot khéo léo, một chuyển động nhỏ ở khớp có thể tạo ra sự khác biệt rõ rệt về vị trí của bộ phận tác động cuối. Điều này càng trở nên quan trọng hơn khi bàn tay robot cần thao tác với các vật thể nhỏ, phối hợp nhiều ngón tay hoặc thực hiện các chuyển động có kiểm soát trong một không gian hạn chế. Trong các ứng dụng này, chỉ kích thước khớp là không đủ. Bộ truyền động cũng cần phản hồi vị trí chính xác, truyền ổn định và cấu trúc cơ và điện tử nhỏ gọn.
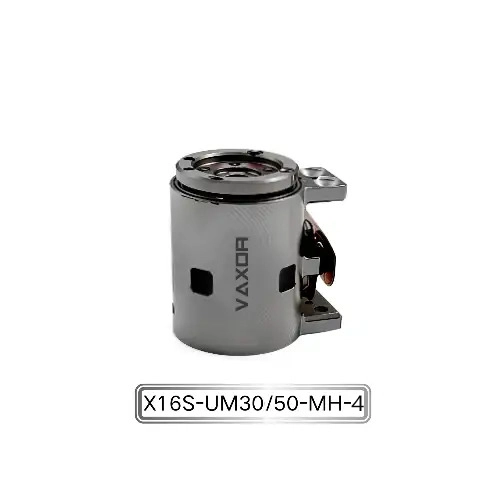
Bộ truyền động khớp siêu nhỏ Φ16mm được thiết kế cho loại hệ thống chuyển động tích hợp cao này. Với đường kính chỉ 16 mm, mô-đun khớp kết hợp cấu trúc truyền động thu nhỏ, công nghệ cuộn dây HDI PCB mật độ cao và bộ mã hóa từ tính tuyệt đối có độ chính xác cao. Độ chính xác góc của nó có thể đạt tới 0,02°, giúp bộ truyền động phù hợp với những bàn tay khéo léo và các hệ thống robot nhỏ gọn khác, nơi cần chuyển động khớp chính xác.
Điều gì quyết định độ chính xác góc trong khớp vi mô?
Độ chính xác góc không chỉ đến từ bộ mã hóa. Chuyển động thực tế của khớp robot phụ thuộc vào một số bộ phận làm việc cùng nhau, bao gồm động cơ, cơ cấu giảm tốc, hệ thống phản hồi vị trí, cấu trúc PCB hoặc cuộn dây, cụm cơ khí và thuật toán điều khiển.
Khi bộ truyền động rất nhỏ, những mối quan hệ này trở nên khắt khe hơn. Có ít không gian bên trong hơn cho động cơ và các bộ phận truyền động, trong khi hệ thống vẫn cần tạo ra mô-men xoắn hữu ích và cung cấp thông tin vị trí đáng tin cậy.
Bộ mã hóa có độ chính xác cao có thể cung cấp cho hệ thống điều khiển thông tin chi tiết về vị trí khớp. Đồng thời, hộp số cơ cần chuyển đổi chuyển động của động cơ thành chuyển động đầu ra được điều khiển với đủ tính nhất quán.
Do đó, đối với mô-đun khớp loại 16 mm, việc đạt được độ chính xác góc xác định đòi hỏi các bộ phận điện tử, cơ khí và điều khiển phải được coi là một hệ thống tích hợp.
Vai trò của bộ mã hóa từ tính tuyệt đối
Bộ truyền động khớp siêu nhỏ Φ16mm sử dụng bộ mã hóa từ tính tuyệt đối để phản hồi vị trí.
Không giống như hệ thống chỉ dựa vào vòng quay của động cơ mà không có thông tin vị trí trực tiếp, bộ mã hóa cho phép bộ điều khiển giám sát vị trí góc của khớp. Đặc tính “tuyệt đối” đặc biệt phù hợp khi hệ thống cần biết vị trí thực tế của khớp thay vì chỉ đếm chuyển động tăng dần.
Đối với những bàn tay khéo léo, thông tin này có thể quan trọng vì nhiều khớp thường hoạt động cùng nhau. Một lỗi vị trí nhỏ ở một khớp có thể ảnh hưởng đến vị trí cuối cùng của ngón tay hoặc cơ quan tác động đầu cuối.
Bộ mã hóa cũng cần phải vừa với không gian bên trong bị hạn chế cao của bộ truyền động. Đây là một lý do tại sao thiết kế bộ truyền động thu nhỏ không chỉ đơn giản là vấn đề giảm kích thước của động cơ thông thường.
Cách cuộn dây HDI PCB hỗ trợ thu nhỏ
Một trong những công nghệ đặc biệt được sử dụng trong bộ truyền động là công nghệ cuộn dây HDI PCB mật độ cao.
Cấu trúc động cơ truyền thống có thể yêu cầu không gian bên trong đáng kể cho các kết nối điện và cuộn dây. Các phương pháp cuộn dây dựa trên PCB cung cấp một cách khác để sắp xếp các thành phần điện từ trong một cấu trúc nhỏ gọn.
Đối với mô-đun khớp Φ16 mm, không gian bên trong là một hạn chế kỹ thuật quan trọng. Động cơ, cơ cấu giảm tốc, bộ mã hóa, cấu trúc PCB, vỏ và các kết nối điện đều cần phải vừa với một thể tích rất nhỏ.
Công nghệ HDI có thể hỗ trợ tích hợp mạch mật độ cao và giúp tận dụng tốt hơn không gian bên trong có sẵn. Khi kết hợp với thiết kế điện từ được tối ưu hóa và các bộ phận cơ khí thu nhỏ, phương pháp này có thể góp phần tạo nên kiến trúc bộ truyền động nhỏ gọn.
Mục tiêu không chỉ đơn giản là làm cho bộ truyền động nhỏ hơn. Yêu cầu quan trọng hơn là duy trì mô-men xoắn hữu ích, độ chính xác phản hồi, phản hồi và độ tin cậy trong khi giảm kích thước khớp tổng thể.
Tỷ số truyền và chuyển động khớp có kiểm soát
Mẫu X16S/L-UM30/50-MH-4 có sẵn với các tùy chọn tỷ số truyền 30:1 và 50:1.
Tỷ số truyền ảnh hưởng đến mối quan hệ giữa tốc độ động cơ và chuyển động đầu ra. Tỷ lệ giảm cao hơn có thể cung cấp mô-men xoắn đầu ra lớn hơn và chuyển động đầu ra được kiểm soát nhiều hơn, trong khi lựa chọn thích hợp phụ thuộc vào yêu cầu của khớp robot.
Ví dụ, một bàn tay khéo léo có thể có những yêu cầu khác nhau đối với khớp ngón tay, cơ cấu cổ tay hoặc các cấu trúc khớp nối nhỏ gọn khác. Do đó, bộ truyền động phải được lựa chọn theo sự kết hợp cần thiết của mô-men xoắn đầu ra, tốc độ di chuyển, phản hồi điều khiển và không gian lắp đặt sẵn có.
Việc cung cấp hai tùy chọn tỷ số truyền giúp các nhà thiết kế robot linh hoạt hơn khi kết hợp bộ truyền động với các đặc tính cơ học của một khớp cụ thể.
Mô-men xoắn liên tục 200 mNm trong mô-đun loại 16 mm
Việc giảm kích thước không nên làm ảnh hưởng đến khả năng đầu ra hữu ích.
Bộ truyền động cung cấp mô-men xoắn liên tục lên tới 200 mNm và mô-men xoắn ban đầu lên tới 400 mNm. Những số liệu này cung cấp cho các kỹ sư một điểm khởi đầu để đánh giá xem mô-đun có phù hợp với tải trọng khớp và biên dạng chuyển động cụ thể hay không.
Mô-men xoắn liên tục đặc biệt phù hợp khi khớp cần duy trì lực hoặc hoạt động liên tục trong thời gian dài. Trong khi đó, mô-men xoắn ban đầu có thể quan trọng khi bộ truyền động cần tạo ra mô-men xoắn cao hơn trong các điều kiện chuyển động cụ thể.
Hiệu suất ứng dụng thực tế sẽ phụ thuộc vào các yếu tố như chu kỳ làm việc, điện áp hoạt động, tỷ lệ giảm tốc, tải cơ học, chiến lược điều khiển và điều kiện nhiệt. Do đó, các kỹ sư nên đánh giá bộ truyền động dựa trên hồ sơ vận hành hoàn chỉnh thay vì sử dụng một giá trị mô-men xoắn riêng lẻ.
Tại sao trọng lượng thấp lại quan trọng ở robot khéo léo
Bộ truyền động nặng khoảng 24,3–26,1 g.
Khối lượng tương đối thấp này có thể đáng kể khi nhiều bộ truyền động được tích hợp vào cùng một cơ chế robot. Một bàn tay khéo léo có thể chứa một số khớp được điều khiển độc lập, nghĩa là trọng lượng của từng bộ truyền động riêng lẻ có thể tích tụ trên toàn bộ hệ thống.
Việc giảm khối lượng khớp cũng có thể ảnh hưởng đến thiết kế cơ khí của robot. Trọng lượng của bộ truyền động thấp hơn có thể giúp giảm tải trọng do các khớp nối phía dòng vào và đơn giản hóa việc thiết kế các kết cấu đỡ.
Điều này đặc biệt phù hợp với bàn tay robot nhỏ gọn và hệ thống robot tích hợp cao, nơi cả không gian sẵn có và tổng khối lượng đều bị hạn chế.
Do đó, sự kết hợp giữa đường kính nhỏ và trọng lượng thấp là một phần quan trọng trong đề xuất giá trị của Bộ truyền động khớp siêu nhỏ Φ16mm, chứ không phải là thông số kỹ thuật cần được xem xét riêng biệt với mô-men xoắn và hiệu suất điều khiển của nó.
12V hoặc 24V: Chọn cấu hình phù hợp
Thiết bị truyền động hỗ trợ cấu hình 12V và 24V.
Điện áp thích hợp phải được xác định bởi cấu trúc nguồn và trình điều khiển động cơ hiện có của robot. Các nhà thiết kế cũng nên xem xét hệ thống dây điện, phân phối điện, khả năng tương thích của bộ điều khiển và các điều kiện hoạt động của hệ thống robot hoàn chỉnh.
Đối với robot nhiều khớp, yêu cầu về năng lượng của một số bộ truyền động cần được xem xét cùng nhau. Do đó, cấu hình điện áp được chọn phải tương thích với thiết kế điện cấp hệ thống thay vì chỉ được chọn theo bộ truyền động riêng lẻ.
Loại kiểm tra tính tương thích ở giai đoạn đầu này có thể giúp tránh phải thiết kế lại hệ thống điện và điều khiển sau khi kết cấu cơ khí đã được hoàn thiện.
Giao tiếp SPI để điều khiển chuyển động nhỏ gọn
Bộ truyền động sử dụng giao tiếp SPI.
Đối với các hệ thống robot có tính tích hợp cao, giao diện truyền thông là một phần quan trọng trong việc lựa chọn bộ truyền động vì mô-đun khớp cần hoạt động với bộ điều khiển và kiến trúc phản hồi của robot.
SPI cung cấp phương pháp truyền thông kỹ thuật số trực tiếp có thể được tích hợp vào các hệ thống điều khiển điện tử nhỏ gọn. Trong một ứng dụng đa khớp, các kỹ sư cần xem xét cách kiến trúc truyền thông sẽ kết nối các bộ truyền động, bộ điều khiển, cảm biến và các bộ phận điện tử khác riêng lẻ như thế nào.
Việc triển khai giao tiếp chính xác phụ thuộc vào kiến trúc hệ thống, nhưng việc xác nhận khả năng tương thích SPI khi bắt đầu quá trình thiết kế có thể giúp đảm bảo rằng bộ truyền động phù hợp với nền tảng điều khiển dự định.
Nơi có thể sử dụng mô-đun khớp 16 mm
Bộ truyền động nhỏ gọn đặc biệt hữu ích khi cụm động cơ và hộp giảm tốc thông thường chiếm quá nhiều không gian.
Các ứng dụng tiềm năng bao gồm bàn tay robot khéo léo, khớp robot nhỏ gọn, cơ chế robot tích hợp cao, dụng cụ chính xác, thiết bị thông minh và các hệ thống khác có khối lượng bộ truyền động bị hạn chế.
Ở một bàn tay khéo léo, nhiều khớp nhỏ có thể được bố trí trong các ngón tay và lòng bàn tay. Trong các cơ chế robot khác, một bộ truyền động nhỏ gọn có thể giúp các kỹ sư đặt nhiều trục chuyển động hơn vào một vỏ bọc cơ học hạn chế.
Ứng dụng vẫn phải được đánh giá theo mô-men xoắn yêu cầu, tốc độ khớp, độ chính xác, chu kỳ làm việc, điện áp, giao diện truyền thông và các điều kiện lắp đặt cơ học.
Phương pháp tiếp cận công nghệ truyền động vi mô của VAXOR
VAXOR được thành lập vào năm 2024 và có trụ sở tại Tô Châu, Trung Quốc. Công ty phát triển các bộ truyền động khớp vi mô và động cơ không lõi siêu vi cho robot, thiết bị y tế, dụng cụ chính xác và thiết bị thông minh.
Phương pháp kỹ thuật của nó kết hợp công nghệ động cơ hướng trục, cuộn dây PCB/FPCB, thiết kế điện từ được tối ưu hóa, cơ chế giảm thiểu thu nhỏ và sản xuất chính xác. Mục tiêu là giải quyết các yêu cầu cốt lõi của hệ thống truyền động nhỏ gọn: kích thước nhỏ, hiệu suất cao, phản hồi nhanh và khả năng mở rộng sản xuất.
Đội ngũ R&D đa ngành của công ty bao gồm thiết kế động cơ, sản xuất chính xác, thiết kế kết cấu, điều khiển robot và sản xuất thông minh. Khả năng kỹ thuật của nó mở rộng từ xác nhận nguyên mẫu và sản xuất thử nghiệm đến phân phối hàng loạt, điều này rất quan trọng đối với khách hàng khi chuyển thiết kế ổ đĩa vi mô từ nghiên cứu và phát triển sang triển khai thực tế.
Những kỹ sư nên kiểm tra những gì trước khi chọn Thiết bị truyền động khớp siêu nhỏ
Trước khi tích hợp một bộ truyền động thu nhỏ vào khớp robot, các kỹ sư nên đánh giá nhiều hơn đường kính bên ngoài.
Những cân nhắc chính bao gồm:
Độ chính xác góc yêu cầu và phương pháp phản hồi vị trí
Yêu cầu mô-men xoắn liên tục và cao điểm
Tỷ số truyền yêu cầu
Tốc độ vận hành chung
Không gian lắp đặt sẵn có
Tổng trọng lượng thiết bị truyền động
Điện áp nguồn
Giao diện truyền thông
Chu kỳ làm việc và điều kiện nhiệt
Yêu cầu lắp đặt và tích hợp cơ khí
Những yếu tố này cần được đánh giá cùng nhau vì việc thay đổi một tham số có thể ảnh hưởng đến các yêu cầu đối với các tham số khác.
Ví dụ, việc tăng số lượng khớp có thể khiến trọng lượng và thể tích tổng thể trở nên quan trọng hơn. Bàn tay robot có độ chính xác cao có thể tập trung nhiều hơn vào phản hồi của bộ mã hóa và độ chính xác góc, trong khi một cơ chế khác có thể ưu tiên mật độ mô-men xoắn hoặc tốc độ phản hồi.
Xây dựng hệ thống chuyển động robot nhỏ gọn hơn
Sự phát triển của robot tích hợp cao đang thúc đẩy thiết kế bộ truyền động theo hướng kích thước nhỏ hơn mà không ảnh hưởng đến hiệu suất đầu ra và điều khiển. Mô-đun khớp 16 mm cần kết hợp công nghệ động cơ, hộp số, cảm biến vị trí, thiết bị điện tử và bao bì cơ khí trong một không gian rất hạn chế.
Với độ chính xác góc 0,02°, bộ mã hóa từ tính tuyệt đối, công nghệ cuộn dây PCB HDI, tỷ số truyền 30:1 hoặc 50:1, mô-men xoắn liên tục lên tới 200 mNm và trọng lượng 24,3–26,1 g, Bộ truyền động khớp siêu nhỏ Φ16mm được định vị cho các ứng dụng có kích thước nhỏ gọn và điều khiển khớp chính xác cần được xem xét cùng nhau.
Đối với các nhà phát triển robot làm việc với những bàn tay khéo léo và cơ chế robot tích hợp cao, việc đánh giá các thông số kỹ thuật này ở giai đoạn thiết kế hệ thống có thể giúp xác định xem mô-đun khớp thu nhỏ có phù hợp với kiến trúc chuyển động cần thiết hay không.